진짜 로봇은 이렇게
문제지를 놓으면 끝
나머지는 로봇이 합니다. 삼차방정식 한 문제를 실제로 풀었을 때의 모습입니다.
-
본다
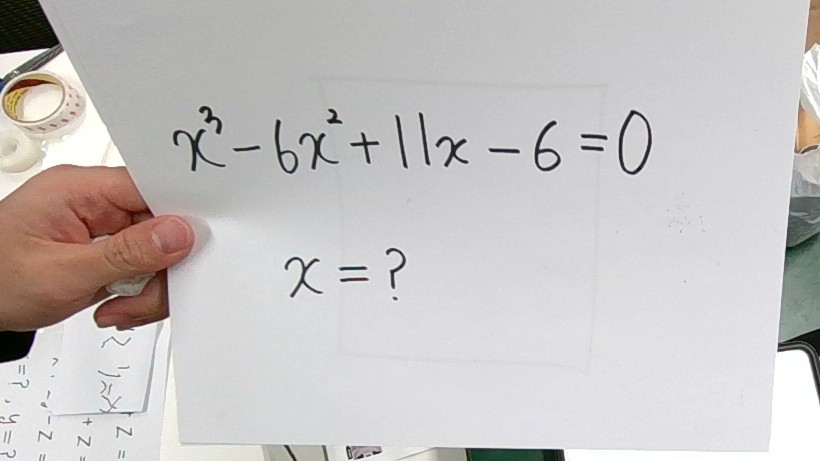
책상 위 카메라가 사진 한 장을 찍습니다. 손으로 쓴 문제도 읽습니다.
-
푼다
AI가 돌려준 풀이
- x3 − 6x2 + 11x − 6 = 0
- (x − 1)(x2 − 5x + 6) = 0
- (x − 1)(x − 2)(x − 3) = 0
- x = 1, 2, 3
AI가 식을 읽고 풀이와 답을 만듭니다. 10초 남짓 걸립니다.
-
쓴다
실제 촬영 · 10배속로봇팔이 한 획씩 답을 씁니다. 3 cm 글씨 일곱 자에 약 1분 45초.
미술 선생님
그림을 놓으면 따라 그립니다
수학 문제인지 그림인지는 AI가 먼저 구분합니다. 그림이면 선으로 바꾼 뒤, 로봇이 닿는 범위 안에서 가장 크게 옮겨 그립니다.
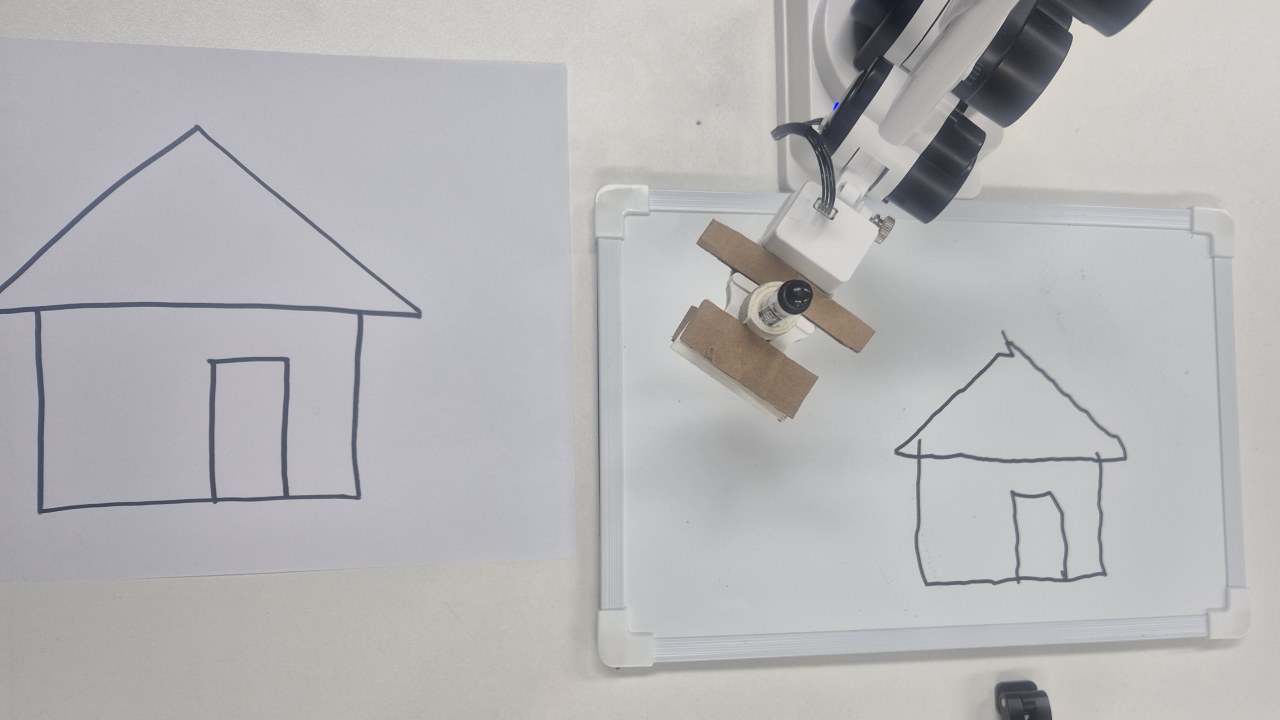
마지막 집 그림에서 잰 값
- 집 그림 크기
- 12.0×10.9cm
- 그리는 시간
- 105초
- 평균 위치 오차
- 2.1mm
- 계획한 선 중 그려진 비율
- 98.3%
전체 흐름
사진 한 장이 펜의 움직임이 되기까지
사진 한 장과 AI 호출 한 번으로 시작해 여섯 단계를 거칩니다. 실행하는 동안 사람은 손대지 않습니다.
- 01
촬영
깊이 카메라가 책상을 사진 한 장으로 찍습니다.
robot_cam.py - 02
판단
Gemini가 수학인지 그림인지 정하고, 풀이나 선화를 돌려줍니다.
teacher.py -
03 수학
답을 획으로
답을 각진 글꼴의 선으로 바꿉니다.
math_teacher.py03 그림선 다듬기
기울기를 펴고 크기와 자리를 정합니다.
art_teacher.py - 04
획 실행
선을 펜 내리기, 긋기, 떼기 동작으로 바꿉니다.
pen.py - 05
안전 검사
이동마다 범위와 도달 여부를 먼저 확인합니다.
raccoon_safe.py - 06
쓰기
로봇팔이 보드마카로 화이트보드에 씁니다.
라쿤봇
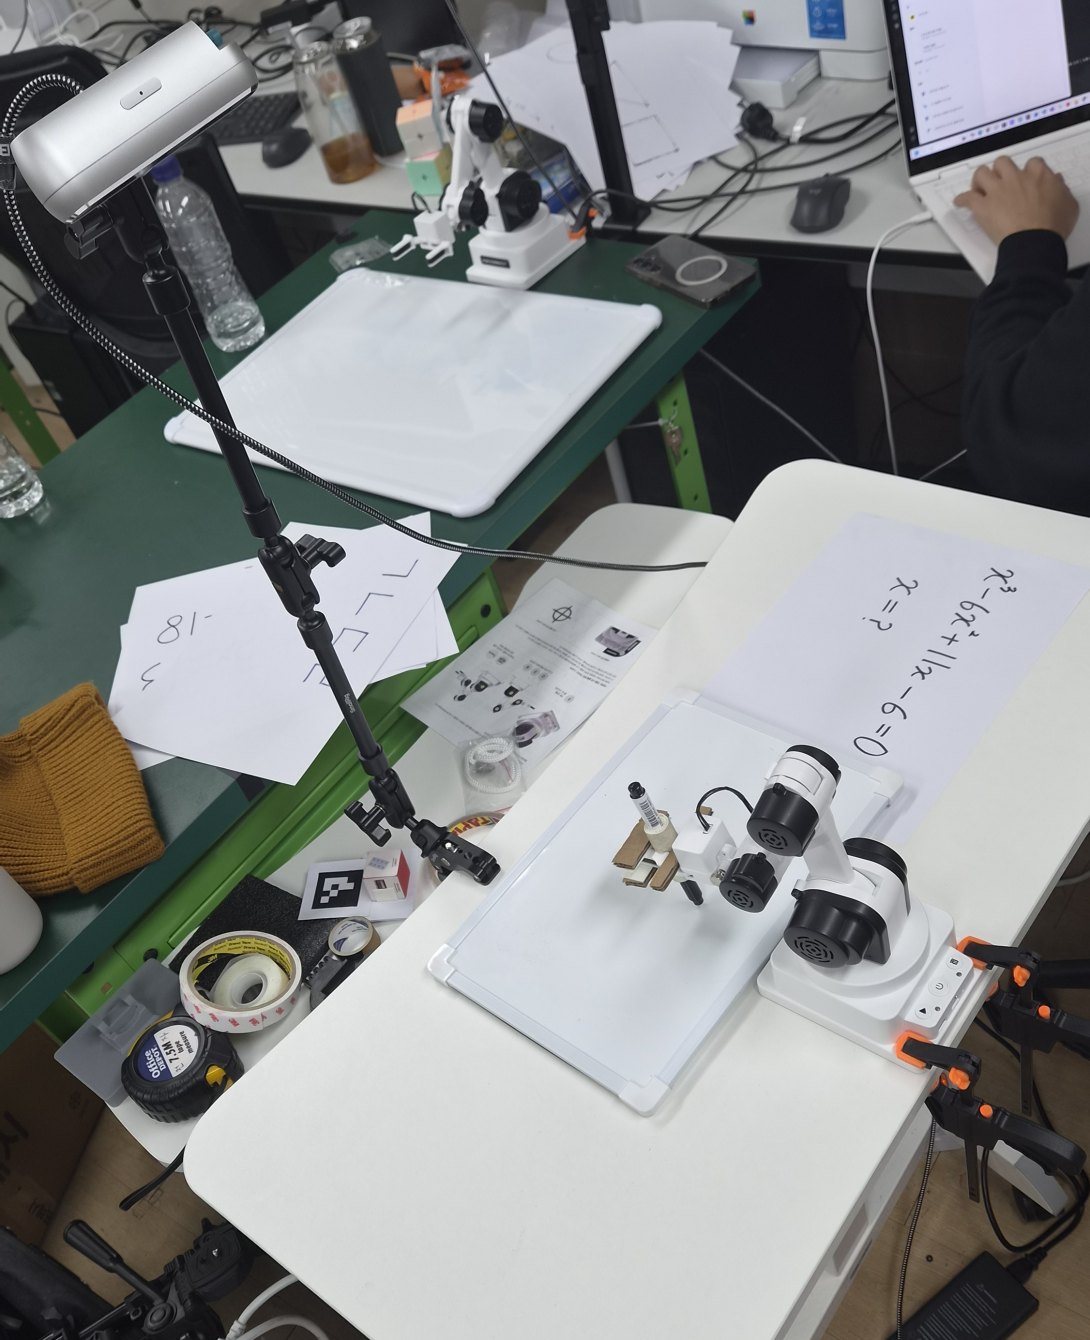 깊이 카메라
문제지
로봇팔
화이트보드
하드웨어
카메라까지가 하나의 실험 환경입니다
로봇팔, 깊이 카메라, 화이트보드, 보드마카. 전부 책상 하나에 올라갑니다.
- 로봇팔
- Robomation 라쿤봇. 관절 네 개와 집게로 된 교육용 로봇팔이고, 팔 마디는 약 10 cm입니다.
- 카메라
- Intel RealSense D455. 색과 깊이를 함께 찍고, 거치대 위에서 책상을 내려다봅니다.
- 펜 고정
- 집게를 앞으로 눕히고 마커를 세워 끼웁니다. 멈춤 턱과 홀더를 달아, 누를 때 펜 끝이 2~6 mm 밀리던 문제를 없앴습니다.
- 쓰는 면
- 화이트보드. 깊이 카메라로 높이를 재서 책상 위 12 mm로 맞췄습니다.
- 위치 맞춤
- 마커를 붙인 블록을 로봇이 쥐고 18곳을 돌며 카메라와 로봇의 좌표를 맞춥니다. 오차는 1~1.5 mm입니다.
- 닿는 범위
- 손끝은 로봇 앞 12~23 cm 띠 안에서 움직입니다. 그림은 한 변 약 13 cm까지 그립니다.
소프트웨어
로봇의 한계를 재고, 계산으로 메웠습니다
이 로봇은 움직일 때마다 2~3 mm씩 어긋나고, 관절이 따로 움직여 펜이 뜨기도 합니다. 문제를 하나씩 재서 소프트웨어로 보완했습니다.
AI 응답10~14초
AI 호출은 한 번
사진과 지시를 Gemini에 한 번 보내면, 할 일의 종류와 풀이 또는 선화가 함께 돌아옵니다.
쓰는 시간209.7 → 103.5초
각진 글꼴
곡선을 잘게 나눠 그리면 오차가 쌓입니다. 긴 직선만 쓰는 글꼴을 만들어 시간을 절반으로 줄였습니다.
그림 기울기12~15° → 0°
기울기 바로잡기
카메라가 종이를 비스듬히 보면 그림이 한쪽으로 기웁니다. 세로선과 가로선이 똑바로 서도록 폅니다.
그림 한 변7 → 13 cm
크기와 자리 찾기
모든 점이 닿는지 역기구학으로 미리 계산해, 가장 크게 그릴 수 있는 자리를 고릅니다.
펜이 뜨는 높이13 → 0.47 mm
펜이 뜨지 않게
로봇 쪽으로 다가오는 선에서는 펜이 떠서 점선이 됐습니다. 목표를 0.5 mm씩 잘게 보내 해결했습니다.
속도 상한30 / 100
안전 장치
모든 이동은 범위와 도달 여부 검사를 통과해야 합니다. 기본 실행은 로봇을 움직이지 않는 미리보기입니다.
만든 사람들
팀 어벤져스
- 신일한
- 이원종
- Selim
- 최현지